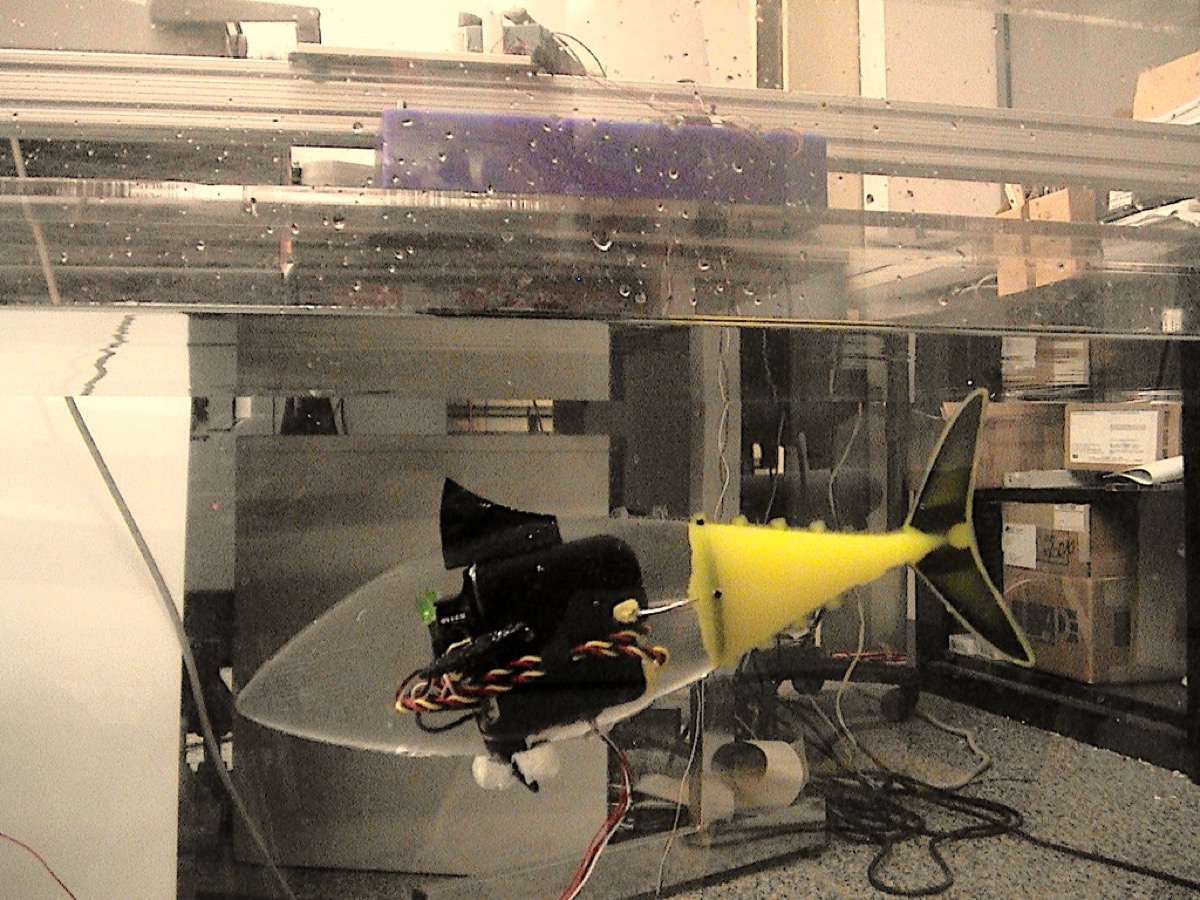
מהנדסים בנו רובוט גמיש דמוי צלופח, בלי מדחף קשיח, ובחנו אותו במים. איזו תנועה הצליחה להניע אותו?
במקום גוף קשיח ומדחף, החוקרים בנו רובוט רך המחקה תנועת שחייה של צלופח. חלקים גמישים בגופו משנים צורה כשאוויר נדחף לתוכם, ורצף הניפוחים יוצר גל שנע לאורך הגוף. בניסויי בריכה הרובוט התקדם וגם פנה. זהו מחקרי, ולא כלי שכבר יודע לחקור אוקיינוסים לבדו. השאלה המעניינת היא כיצד לשלוט ברצף תנועות פשוט יחסית כך שגוף שלם ינוע במים.
רובוט קשיח בדרך כלל נשען על מנוע שמסובב מדחף. גוף הצלופח הרך מפיק דחף מכיפוף מתוזמן של כמה אזורים לאורכו.
החוקרים מדדו שחייה ופנייה כדי לבחון את מערכת השליטה. היתרון האפשרי הוא תנועה עדינה וגמישה יותר, אך השימושים המעשיים דורשים עוד בדיקות של אנרגיה, בקרה ועמידות.
הרעיון מאחורי רובוט רך הוא לוותר על מפרקים נוקשים ולתת לחומר עצמו להתעקל. כאן הגוף בנוי מכמה מקטעים של , שבכל אחד מהם שני תאים סימטריים: מילוי של תא אחד מכופף לצד אחד, ומילוי השני לצד הנגדי.
נוצרת כשהמקטעים מתכופפים בזה אחר זה בפיגור קבוע, וכך עובר עיקול לאורך הגוף ודוחף מים אחורה. כדי לייצר את הרצף הזה שימש , בקר שמייצר תנודה חוזרת מעצמו במקום לקבל פקודה נפרדת לכל מקטע. מה שהודגם הוא שנע בקו ישר ופונה, ולא כלי עם סיבולת או עמידות בזרם.
wat. הרובוט דמוי הצלופח שחה כשגל של ניפוח עבר לאורך גופו הרך.
wat wat
רובוטים רכים עשויים לנוע במקומות שבהם גוף קשיח ומדחף פחות מתאימים.
איך יודעים?
בניית רובוט רך, תכנון בקרה לניפוח חלקי הגוף וניסויי שחייה ופנייה בבריכה.
מה עדיין לא יודעים?
הדגמת בריכה אינה מוכיחה עמידות, ניווט או עצמאות בסביבה ימית אמיתית.
למדתם משהו?
מכאן ממשיכים
 איך עכביש מת הפך לזרוע רובוטית מוכנה מראש?רובוטיקה
 למה חליפות השחייה המלאות נאסרו?שחייה
 איך הכרעה של מאית שנייה נקבעה בלי ויכוח?שחייה